行泊一体域控制器 智志网络赋能智能驾驶的新范式
引言
随着汽车智能化进入深水区,传统的分布式电子电气架构正加速向集中式演进。行泊一体域控制器作为这一变革的核心载体,将行车辅助驾驶与泊车辅助驾驶功能融合于单一高性能计算平台,显著降低了硬件成本与系统复杂度。而在这一进程中,智志网络以其高可靠、低延迟的通信与计算网络方案,为行泊一体域控制器的规模化落地提供了关键支撑。
什么是行泊一体域控制器
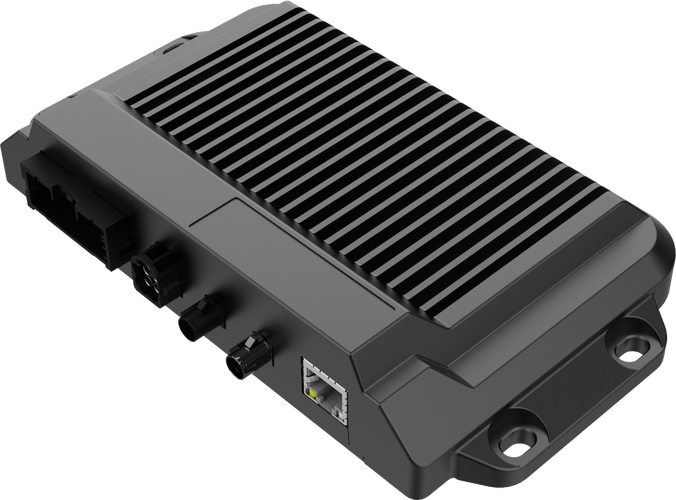
行泊一体域控制器是一种集成了行车功能(如自适应巡航、车道保持、自动紧急制动)和泊车功能(如自动泊车、遥控泊车、记忆泊车)的中央计算单元。它替代了以往行车与泊车各自独立的域控制器,通过统一的算力池和传感器输入,实现多场景功能的深度融合。其典型架构包括:
- 感知层:接入多路摄像头、毫米波雷达、超声波雷达及激光雷达。
- 决策层:运行融合定位、目标检测、路径规划与控制算法。
- 通信层:通过车载以太网、CAN FD等总线实现车内高速数据交换。
- 电源与管理层:完成功能安全与网络安全监控。
智志网络的核心价值
智志网络并非单纯的通信中间件,而是一套面向域控内外部数据流动的完整网络解决方案。它在行泊一体域控制器中扮演三个关键角色:
- 确定性低延迟通信:通过时间敏感网络(TSN)技术,确保刹车、转向等安全相关指令在百微秒级内完成端到端传输,满足ASIL-D功能安全要求。
- 高带宽数据骨干:支持多路高清视频流与雷达点云的无损汇聚,单端口速率可达10Gbps,避免因带宽瓶颈导致的感知降级。
- 跨域资源调度:利用网络虚拟化技术,将座舱域、智驾域、车身域的数据流按优先级隔离,实现算力与带宽的动态分配。
行泊一体的技术挑战与智志网络的应对
| 挑战 | 传统方案痛点 | 智志网络应对策略 |
|------|--------------|------------------|
| 时序同步 | 行车与泊车传感器时间戳偏差大 | 基于IEEE 802.1AS的全局时钟同步,误差<1μs |
| 功能安全 | 单点故障导致泊车碰撞 | 双冗余环网拓扑,链路故障自愈时间<10ms |
| 数据拥塞 | 泊车超声波数据挤占行车视频带宽 | 流分类+优先级队列+信用整形 |
| 升级扩展 | 新增传感器需重新布线 | 支持动态配置的SDN架构 |
典型应用场景
- 记忆泊车+高速领航:车辆在高速路段由行车域控接管,进入地库后无缝切换至泊车模式,传感器数据通过智志网络统一路由。
- 低速紧急制动:超声波雷达检测到障碍物后,信号经智志网络直达制动执行器,绕过上层应用决策,缩短反应时间。
- 多屏交互:行车画面与泊车环视画面并行传输至座舱屏,网络切片保障各自帧率稳定。
未来展望
随着行泊一体域控制器向中央计算+区域控制架构演进,智志网络将进一步融合PCIe、CXL等片间互联协议,构建车内“数据高速公路”。预计到2026年,支持智志网络的行泊一体方案将占据主流乘用车市场的40%以上,推动智能驾驶从“功能叠加”走向“体验无感”。
##
行泊一体域控制器是智能驾驶降本增效的必由之路,而智志网络则是这条路上不可或缺的“神经系统”。只有让数据在正确的时间、以正确的优先级、到达正确的位置,行泊一体的真正价值才能被释放——让驾驶更安全,让泊车更从容。
如若转载,请注明出处:http://www.g37n2.com/product/34.html
更新时间:2026-11-01 14:33:37